Intuitiv programmierbarer Lernroboter für Vorschulkinder
Projektziele & Projektergebnis
eines Prototyps in den Bereichen „Service & Support“ mit dem Ziel der Erhöhung/Steigerung/ Optimierung .
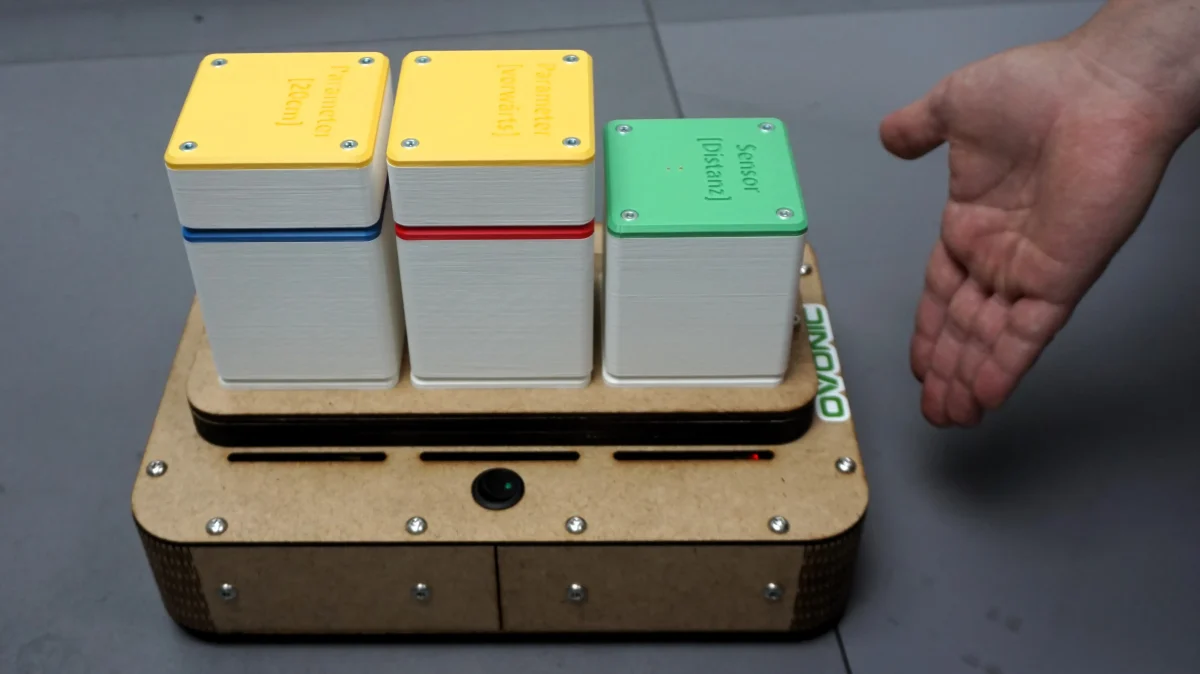
Ein Demonstrator aus fahrbarer Roboterplattform und kombinierbaren Blockmodulen mit rechnergestützter Steuerungsapplikation.
Gesamtprojekt
Top Erkenntnisse aus dem Projekt
Ausgangslage
Zentrale Fragestellungen im Projekt
- Wie lässt sich die Eingabe von Bewegungen so gestalten, dass sie Kindern im Vorschulalter ohne Programmierkenntnisse zugänglich ist und an bekannte Prinzipien wie Bauklötze anknüpft?
- Wie lässt sich eine fahrbare Plattform auslegen, die verschiedene Bewegungen und Kinematiken zuverlässig ausführt?
- Welche Anforderungen an Sicherheit und Unempfindlichkeit ergeben sich aus dem Einsatz mit Kindern im Vorschulalter?
Projektdetails
Die Kindergruppen Heduda gGmbH sind eine anerkannte Kindertagesbetreuungseinrichtung in Bremen mit weniger als zehn Beschäftigten. Betreut werden Kinder im Alter zwischen null und sechs Jahren. Die Einrichtung wandte sich an das Mittelstand-Digital Zentrum Bremen-Oldenburg, um Kindern im Vorschulalter den Umgang mit digitalen Systemen und die Grundlogik der Programmierung spielerisch zu vermitteln. Verfügbare Lernroboter verlangen eine Eingabe der Befehle über Tasten oder eine Anwendungssoftware. Der Zusammenhang zwischen Eingabe und Bewegung bleibt dabei wenig erkennbar. Zunächst wurden die Anforderungen gemeinsam mit dem Unternehmen erhoben und ein Systemkonzept aus fahrbarer Roboterplattform und kubischen Blockmodulen erstellt. Darauf folgten der technische Entwurf, die Konstruktion und die Fertigung der Komponenten, die Programmierung der Mikrocontroller und der grafischen Oberfläche sowie der Aufbau eines Demonstrators. Ein Teil der Bauteile entstand in additiver Fertigung. Einzelkomponenten und Gesamtsystem wurden im Labor getestet, das Ergebnis wurde gemeinsam mit dem Unternehmen bewertet. Die Roboterplattform fährt auf omnidirektionalen Rädern und ist dadurch translatorisch und rotatorisch weitgehend frei beweglich. Der Steuerrechner in der Plattform wertet die per WLAN übertragenen Angaben der Blockmodule aus und steuert die Antriebe an. Jedes Blockmodul enthält einen eigenen Mikrocontroller. Grundmodule sind Prozessor, Aktor und Sensor, Parametermodule enthalten Elementarbewegungen und Distanzwerte. Der Abstandssensor sitzt im Sensormodul. Die Module werden magnetisch fixiert, sind stapelbar und lassen sich ähnlich wie Bauklötze kombinieren. Ihre Konfiguration erfolgt grafisch (LowCode), die Bedienung setzt keine Programmierkenntnisse voraus (NoCode). Eine rechnergestützte Steuerungsapplikation dient der Kontrolle und der Rekonfiguration. Konstruktionsdaten, Daten für die additive Fertigung, Konfigurationsdateien und Programmcode sind dokumentiert. Die Weiterentwicklung der Roboterplattform wird gemeinsam mit dem Verbundpartner OFFIS im Mittelstand-Digital Zentrum Bremen-Oldenburg fortgeführt. Das Konzept lässt sich auf weitere Alters- und Nutzergruppen übertragen, etwa auf Kinder im Schulalter, Auszubildende und Beschäftigte ohne Programmierhintergrund. Für kleine und mittlere Unternehmen (KMU) kommt daneben eine Nutzung als einfach konfigurierbares Transportmittel in Betracht.